

Hallo,
ich kann es nur noch einmal bestätigen. Die Version 29 ist komplett anders als die vorherigen Versionen. Bisher habe ich noch keine wirklichen Fehler in der Version 29 entdeckt. Ich bastel also nich gerade an einer neuen Version.
Grüße,
Egon

Hallo,
ich kann es nur noch einmal bestätigen. Die Version 29 ist komplett anders als die vorherigen Versionen. Bisher habe ich noch keine wirklichen Fehler in der Version 29 entdeckt. Ich bastel also nich gerade an einer neuen Version.
Grüße,
Egon
Seltsam, muss ich nur die Firmware updaten ohne Jumper umzustecken ?
Mein System 6.5 rennt mit der Firmware 25 und 38400 Baud.
Ich habe jetzt mal die 29E (habe 20MHz-Quarz) mittels PonyProg auf einen 644 gebrannt und eingebaut.
Fuse-Bit wie in der FAQ, Schreiben und Verifizieren war auch mit der Meldung OK erledigt.
Das PPS-Signal (blau) blinkt, aber die grüne GPS-Diode leuchtet nicht. Demzufolge im Tracker auch kein GPS.
Alten Käfer wieder aufgesteckt und sofort rennt wieder alles.
Was nun ?
Wer kann für mich in die Glaskugel schauen ? 
Hast Du das GPS im Tracker neu initialisiert?
Na du machst mir Mut.
Hast Du das GPS im Tracker neu initialisiert?
Ja, habe ich.
Ich suche auch noch die Anleitung für die Vers. 6.5.
Habe viele als PDF, aber die gerade nicht.
wollte noch mal die Jumper kontrollieren.
Guggst Du hier
Danke tobi,
allerdings steigert das meine Verwirrung.
So habe ich es ( Board 6.5 mit Firmware 25)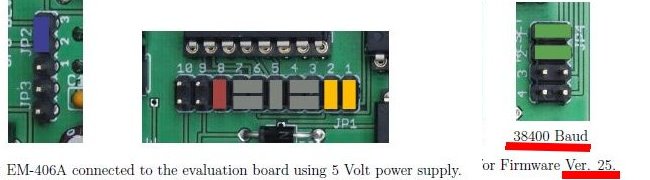
Gilt das untere Bild nun nur für das Board 6.6 oder auch bei nur geänderter Firmware auf 29 mit Board 6.5 ?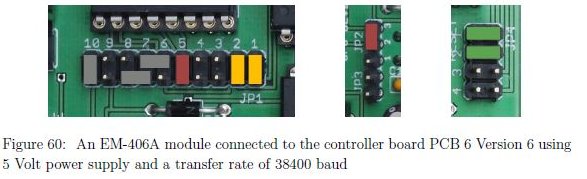
So wie auf dem oberen Bild habe ich es bei mir (PCB 6.5) auch. Nach dem Flashen musste ich an den Jumpern nichts verändern. Das einzige was mir noch einfällt: GPS auf die Grundeinstellung 4800baud setzen (keine Jumper bei JP4 setzen) und/oder zur Sicherheit nochmal neu flashen.
Neuer Versuch macht klug.
Ich habe jetzt mal Firmware 29C und Firmware29A auf 2 Käfer gebrannt.
Die 29C rennt, allerdings nur mit 4800 Baud (bei allen anderen blinkt nur blau (PPS), keine grüne Diode).
Die 29A rennt wie sie soll, auch mit 38400 Baud.
Ich denke so mit der 29A und 38400 Baud auf der V6.5 ist OK ?
PS: Der 29C liegt jetzt hier rum, Limo ? 
Ich habe oben übersehen, dass Du die falsche Version verwendest! Für PCB 6.5 geht natürlich nur Version 29A, so wie es auch direkt neben dem Download steht. Die Baudrate und both/best channel(s) kann man hier ja per Jumper setzen.
falls du ein EM-406 GPS hast: Wird ja normalerweise als SiRF GPS initialisiert.
- Versuch mal eine Initialisierung als Garmin GPS, dann einige Sekunden warten, danach ganz normal als SiRF GPS initialisieren.
Die Vorgehensweise habe ich von weit hinten im Kopf hervorgekramt. Nachdem Thrillhouse/Florian die Firmware auf Ver. 29 geflasht hat, hatte Walter (?? glaube ich) diesen Fehler und konnte ihn, wie oben beschrieben, beheben.
(Bitte nicht steinigen, falls es ein anderes Problem war, kam von ganz weit hinten im Hirn  .)
Ronny, es läuft ja jetzt mit der 29A (PCB 6 Ver. 5 or later).
Musste da noch nicht mal die Baud verändern.
Ich dachte bei den anderen Firmware'n funktioniert es auch.
Das fehlende "later" bei up to PCB 6 Ver. 4 hatte ich nicht beachtet.
Und Dirk? Merkst du nen Unterschied?
Hast meine PN bekommen?
Da werde ich wohl noch warten müssen, bis da was zu sehen ist.
PN ist da.
Gut, Gut!
Hey Laute.
Ohne Probleme hab ich nun die 29C drauf. (PCB6 Vers. 2)
Dirk hat mir den Käfer geschickt damit und ich musste im Tracker nur auf 38400 Baud stellen, das GPS neu Initialisieren und das ganze einmal Aus und wieder anmachen. Nun mal schauen was die Quote sagt.
Danke Dirk. Ich schick dir den Käfer mit der alten FW zurück.
LG
Steffen